NVIDIA、シミュレーション対応の3Dアセット2,000点超を集めた「SimReady Central(シムレディ・セントラル)」をHugging Faceで公開無料・ゲートなし、Vertiv・FANUCなどの名前も
日刊AIニュース10月21日(水)号:前日のAIのニュース18本を短くまとめました(約11分)›
NVIDIAは2026年10月21日、シミュレーション対応のOpenUSDアセット2,000点超を集めた「SimReady Central Library」をHugging Face上に公開したと発表した。無料でゲートなし、ロボットアームからラック・冷却設備まで。Vertiv、FANUC、Universal Robotsなどの名前がブログに挙がっている。
目次
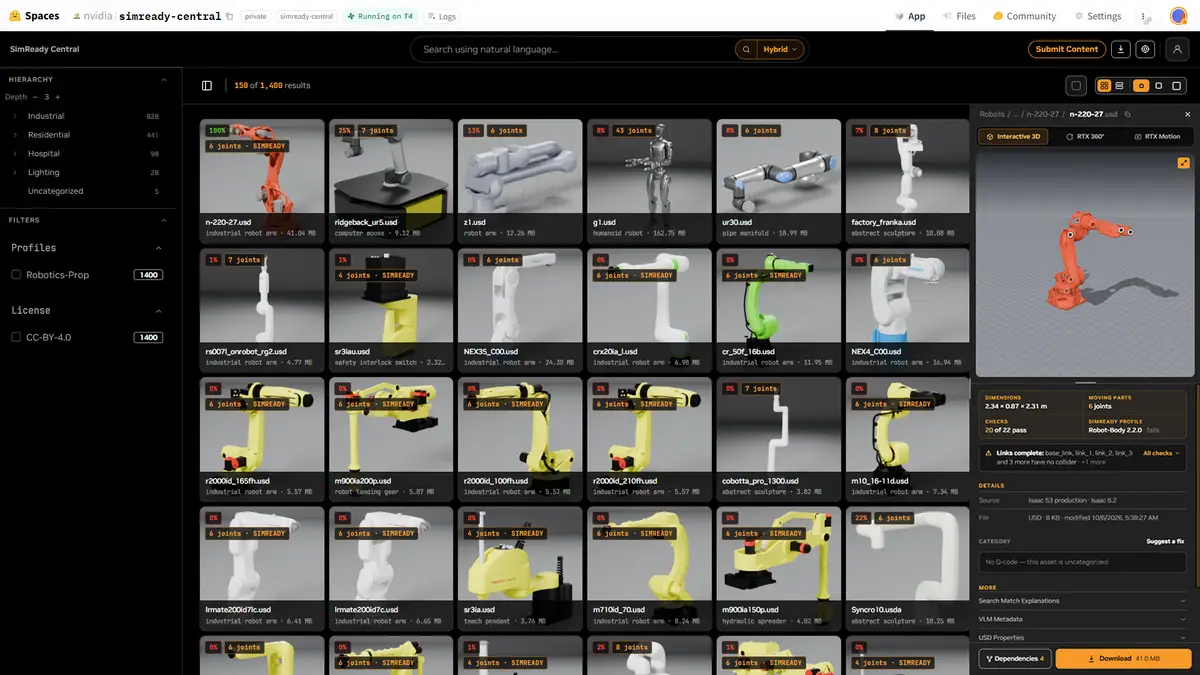
NVIDIAは2026年10月21日(米国時間)、シミュレーション対応(SimReady)のOpenUSDアセット2,000点超を集めた「SimReady Central Library」(シムレディ・セントラル)をHugging Face上に公開したと、同社のHugging Faceブログで発表しました。ブログの公開は日本時間の10月21日19時台です。NVIDIAは、開発者にとって無料でゲートなし(利用登録や承認待ちの関門なし)の出発点になると説明しています。
3行まとめ
- NVIDIAがHugging Face上に「SimReady Central Library」を公開。シミュレーション対応のOpenUSDアセット2,000点超を、無料・ゲートなしで提供するとNVIDIAは説明
- ロボットアーム・グリッパーから倉庫設備・ラック・冷却設備まで。Vertiv、FANUC、Universal Robots、LG Electronicsなど、アセットの出し手として10社の名前がブログに挙がる
- 検索はNVIDIA USD Searchによる自然言語検索。OpenAIのGPT-6 Astraでシーンを組み立てる例も示されたが、結果の数値は示されていない
本記事の内容は、日本時間10月21日20時台に公式ページで確認したものです。
SimReady Centralで何が手に入るのか
NVIDIAのブログによると、ロボットのシミュレーションやAI工場(AI factory)のデジタルツインを作るには、3Dモデルだけでは足りません。衝突形状、質量、摩擦といった属性を開発者が足す手間がかかります。SimReadyアセットは、その属性があらかじめ付いた3Dモデルです。
ライブラリの中身について、ブログは次のように書いています。
- OpenUSDのSimReadyアセットが2,000点超
- ロボットアームとグリッパー、倉庫設備、ラック、冷却設備などのインフラ・機器
- 各アセットが対応する機能を確認でき、異なる供給元のアセットを1つのシーンにまとめられる
アセットに含まれうる要素として、ブログは次の表を載せています。どれが入るかはアセットとプロファイルによります。
| 構成要素 | できること(ブログの説明) |
|---|---|
| 衝突形状と物理特性 | 対応ランタイムでの接触・物理シミュレーション |
| 関節構造と可動範囲 | ロボットや設備の関節動作 |
| セマンティックラベル | 物体の識別と、注釈付きの合成データ |
| マテリアルとセンサー属性 | レンダリングとセンサーのシミュレーション |
「プロファイル」は、あるユースケースでアセットが満たすべき機能のまとまりです。ブログは、自分の作業に合うプロファイルのアセットを選び、OpenUSDのシーンに組み合わせるよう案内しています。プロファイルの定義は、別のGitHubリポジトリ「SimReady Foundation」にあります。
SimReady Foundationは何を決めているのか
私は同じ日の20時台に、SimReady FoundationのGitHubページ(NVIDIA/simready-foundation)も開いて読みました。READMEによると、これはOpenUSDコンテンツの要件を定める中央リポジトリで、「要件→機能(Capability)→フィーチャー→プロファイル」の階層でできています。本番のプロファイルとして、Robotics-Prop、Robot-Body、Robot-Gripperなどが挙がっていました。検証には simready-validate というCLIを使い、Python 3.12が必要と書かれています。
ライセンスは、NVIDIAが書いた部分がApache-2.0です。ただしRobotiqやBoston Dynamicsの一部ファイルなど、第三者のファイルは別のライセンスを保つとREADMEに明記されていました。
注意点が1つあります。このREADMEには「このプロジェクトは現在、コントリビューションを受け付けていません」とあります。ブログは「SimReady Foundationにissueを立てられる」と案内しているので、受け付けるのはバグ報告や機能要望のissueで、コードの提供ではない、という区別になりそうです。ただしこの区別は私の読みで、ページが明言しているわけではありません。
誰がアセットを出すのか
ブログは、機器メーカー(OEM)が自社のCADモデルをSimReadyアセットにして、ライブラリ経由で開発者に届けられる、と説明しています。名前が挙がった企業は次のとおりです。
| 区分 | 企業(ブログの記載) | ブログが書くライブラリでの位置づけ |
|---|---|---|
| AI工場向けOEM | Vertiv | 倉庫設備のラック、サーバーラック、冷却設備などを届ける経路 |
| ロボットOEM | Comau、FANUC、Franka Robotics、Robotiq、Standard Bots、Universal Robots | ロボットアームとグリッパーを、学習・評価環境を作るチームに見つけてもらう |
| シミュレーションアセット提供者 | Palatial | NVIDIA Robotics 1K Datasetと、テキスト・画像・スキャン・データシート・CADから生成した関節付きアセット |
| 家庭用ロボット/家電 | LG Electronics(LGE) | 冷蔵庫や食器洗い機などのアセットを共有する経路 |
| AI支援CAD | ForgeCAD | 高品質テクスチャの関節付きロボティクス用小道具 |
表の「経路」「届ける」という表現は、ブログの原文が "provides a path to ..." と書いているのに合わせています。各社がすでに何点を載せたのかは、今回取得したブログには書かれていません。「名前が挙がっている」ことと「アセットが並んでいる」ことは、分けて読む必要があります。
メーカー側の手順は、ブログによると「SimReady Central submission skill」で該当プロファイルに対して検証し、パッケージ化し、掲載を申請する流れです。
どうやって探し、シーンを組むのか
探し方は3つ挙がっています。
- Hugging Face上のSimReady Central Library
- 自然言語で検索するSimReady Centralの検索エンドポイント(NVIDIA USD Search搭載)
- GitHubリポジトリの「index-to-library skills」を使った自前のアセットブラウザ
ブログによると、Hugging Faceも自社のプラットフォーム検索にUSD Searchを統合し、USDのプロパティとシミュレーションのメタデータを索引化しています。目的は、物理AIのシミュレーション作業に合うアセットをAIエージェントが見つけやすくすることです。
OpenAIのGPT-6 Astraで組み立てる例
ブログは、OpenAIのGPT-6 Astraと、アセット検索・シーン作成ツールを組み合わせる使い方を紹介しています。例として挙げたのは2つのプロンプトです。
- ピッキング作業: FANUCのロボットアームと互換のRobotiqのグリッパー、倉庫アセットを探し、Isaac Sim(PhysX使用)でピック・アンド・プレースのシーンを組み、.movのプレビューを出す
- AI工場のレイアウト比較: ラックと冷却設備で2通りのレイアウトを作り、機器の重なりと通路の間隔違反を確認してOpenUSDで保存する
ブログの文面は、ピッキング作業では "we expect Astra to do the following"(Astraが次のことをすると期待している)、レイアウト比較では "Astra would assemble ..."(Astraが組み立てることになる)という書き方です。どちらも実行結果の数値や成功率は載っておらず、図(Figure 4・5)で例を示す形でした。「Astraで自動的に組み上がる」と受け取るのは早すぎます。
ロボット開発基盤Isaacの拡充は、同じ日の別発表としてNVIDIA、ロボット開発基盤Isaacを拡充にまとめています。AI工場側の話はDSX PODの発表とあわせて読むと位置づけがつかめます。
料金・提供地域・ライセンス
ブログに書かれているのは「free, ungated」(無料、ゲートなし)までです。今回取得したブログとFoundationのGitHubページを検索したかぎり、アセットごとのライセンス条件や、提供地域の制限・日本での扱いの記載は見つかりませんでした。第三者のアセットも含まれるので、商用で使う場合は各アセットのライセンス表記を確認してください。
ブログが打ち出している2つの仕組み
NVIDIAのブログが強調しているのは、次の2点です。
- 3Dモデルを配るだけでなく、「プロファイル」という要件に対して検証済みであることを前提にしている。どのアセットがどの機能に対応するかを確認でき、供給元の違うアセットを同じシーンに混ぜられるという説明です
- 配布の場所をHugging Faceのデータセットにして、メーカーが自社のHugging Faceデータセットを自分で管理したまま参加できる、という説明です
これまでのSimReadyアセットの配り方や、ほかのライブラリとの比較は、ブログには載っていません。
公式ページを開いて気づいたこと
ブログ公開から約5分後の20時4分に、ブログ本文と、本文が案内しているリンク先を順に取得しました。ブログ本体とSimReady FoundationのGitHubページは開けましたが、ライブラリ本体の huggingface.co/spaces/nvidia/simready-central はHTTP 401、SimReady CentralのGitHubリポジトリは404、メーカー向けの提出ガイドは429(アクセス過多)が返りました。取得の仕組みが原因の可能性もあり、公開直後で準備中だと決めつけることはできません。ただ、本記事は2,000点超という数を、NVIDIAのブログの記述としてしか確認できていません。
ライブラリを開けなかったため未確認の5点
- アセット数の裏取り: 「2,000点超」はNVIDIAのブログの記述です。ライブラリのページを開けなかったため、点数や中身は自分では数えていません
- 各社の掲載状況: 名前が挙がった企業ごとの掲載点数はブログにありません
- 性能の数値: AIでシーンを組む例は、成功率や所要時間を示していません
- 使い心地: 私はアセットをダウンロードもシミュレーションも試していません。本記事の内容はすべて公式ページの記述です
- ロードマップ: ブログは「より多くのOEMパートナーとアセットの拡大」を予定に挙げていますが、時期は書かれていません
出典と確認時刻
- Announcing SimReady Central: An Open Library of Simulation-Ready 3D Assets for Robotics and AI Factories(NVIDIA/Hugging Faceブログ、2026年10月21日) — 日本時間10月21日20時04分に取得
- NVIDIA/simready-foundation(GitHub) — 日本時間10月21日20時05分に取得
- 取得できなかったページ: SimReady Central Library(Hugging Face Space)(HTTP 401)、SimReady Central(GitHub)(404)、OEM asset submission guide(429)
本記事は続報があり次第更新します。
この記事でよく聞かれること
- SimReady Central(シムレディ・セントラル)とは何ですか?
- NVIDIAがHugging Face上で公開した、シミュレーション対応(SimReady)のOpenUSD 3Dアセットのライブラリです。NVIDIAのブログによると2,000点超のアセットが集まり、ロボットアームやグリッパー、倉庫設備、ラック、冷却設備などを含みます。開発者にとって無料でゲートなしの出発点だと説明されています。
- SimReadyのアセットは普通の3Dモデルと何が違うのですか?
- NVIDIAのブログによると、SimReadyアセットは衝突形状、質量、摩擦など、シミュレーションに必要な属性があらかじめ付いた3Dモデルです。CADモデルは出発点になりますが、シミュレーションにはその物体をどう解釈し使うかの追加情報が要る、とブログは説明しています。
- メーカーは自社のアセットをどう載せるのですか?
- ブログによると、メーカー(OEM)は「SimReady Central submission skill」を使って、該当するSimReadyプロファイルに対してアセットを検証し、パッケージ化して、ライブラリへの掲載を申請します。提出手順は別途「asset submission guide」にあるとされていますが、本記事の確認時点ではそのページを取得できませんでした。
- 日本からも使えますか?
- 今回確認したNVIDIAのブログとGitHubページには、提供地域を限定する記載は見当たりませんでした。ライブラリはHugging Face上で公開され、無料でゲートなしと説明されています。ただしライブラリ本体のページは、本記事の取得時には閲覧できませんでした。
出典・参照資料

大きいニュースはYouTubeでも解説しています。Xでは新着記事をお知らせしています。
コメント
まだコメントはありません。最初のコメントを書いてみませんか?
AIについて聞きたいことはありますか?
質問箱で無料で受け付けています。回答は公開され、他の方の参考にもなります。
質問箱を見る →関連記事
NVIDIA、ロボット開発基盤Isaac(アイザック)を拡充 Isaac Lab 3.0は一般提供、参照用ヒューマノイドAgile ONE SNは2027年初頭の提供予定
NVIDIA、ロボット開発基盤Isaac(アイザック)を拡充Isaac Lab 3.0は一般提供、参照用ヒューマノイドAgile ONE SNは2027年初頭の提供予定
NVIDIA、器具の操作に反応して手術映像を生成する「Cosmos3-H-Dreams」を公開 胆のう摘出手術の記録で学習、RTX PRO 6000 1枚で毎秒30フレーム
NVIDIA、器具の操作に反応して手術映像を生成する「Cosmos3-H-Dreams」を公開胆のう摘出手術の記録で学習、RTX PRO 6000 1枚で毎秒30フレーム
NVIDIA「Magpie TTS Multilingual」 3億6,400万パラメータのオープンウェイト音声合成が日本語を含む12言語(新たにアラビア語・韓国語・ブラジルポルトガル語)、各言語に男女の話者、日本語の混在発音と発音辞書に対応。自社基盤で動かし、最初の音声までB200で32ms・H100で47ms・DGX Sparkで53ms、64並列でも実時間の320倍
NVIDIA「Magpie TTS Multilingual」3億6,400万パラメータのオープンウェイト音声合成が日本語を含む12言語(新たにアラビア語・韓国語・ブラジルポルトガル語)、各言語に男女の話者、日本語の混在発音と発音辞書に対応。自社基盤で動かし、最初の音声までB200で32ms・H100で47ms・DGX Sparkで53ms、64並列でも実時間の320倍
NVIDIA公式のAgent Skillsカタログを開くと「OpenClaw上でOpenClawを動かす」スキルまであった
NVIDIA公式のAgent Skillsカタログを開くと「OpenClaw上でOpenClawを動かす」スキルまであった
NVIDIA、画像と文章を横断検索できる Nemotron 3.5 Embed/Rerank/Parse(ネモトロン)をオープンで公開 ViDoRe v3.1のdense検索で首位、Rerank追加でエージェントのトークン費用は約14%減と同社
NVIDIA、画像と文章を横断検索できる Nemotron 3.5 Embed/Rerank/Parse(ネモトロン)をオープンで公開ViDoRe v3.1のdense検索で首位、Rerank追加でエージェントのトークン費用は約14%減と同社
NVIDIA、欧州向けにオープンモデル群を一括発表 表形式データのKumo(クモ)、量子のIsing(アイジング)、タンパク質設計のRFD4-Proteinaなど7系統
NVIDIA、欧州向けにオープンモデル群を一括発表表形式データのKumo(クモ)、量子のIsing(アイジング)、タンパク質設計のRFD4-Proteinaなど7系統
NVIDIA、インド22言語・約2.8兆トークンの事前学習データ「Nemotron(ネモトロン)-pretraining-Indic-v1」を近く公開 生成パイプラインもオープンに、IIT Madras・AI4Bharatと共同
NVIDIA、インド22言語・約2.8兆トークンの事前学習データ「Nemotron(ネモトロン)-pretraining-Indic-v1」を近く公開生成パイプラインもオープンに、IIT Madras・AI4Bharatと共同