NVIDIA、物理AIのワールドモデル向けCosmos(コスモス)に新ツールデータ作成5種の設計図、学習フレームワークの対応拡大、推論は検証済み構成で最大2倍高速と発表
日刊AIニュース10月22日(木)号:前日のAIのニュース26本を短くまとめました(約13分)›
NVIDIAは2026年10月21日(現地)、GTC Berlinに合わせてワールドモデル基盤Cosmosを拡充した。Cosmos Data Factoryに5つのブループリント、Cosmos Frameworkに対応モデルの追加、Cosmos 3 Nanoにシミュレーション用バリアント、Cosmos 3 NIMは検証済み構成で最大2倍高速な推論をうたう(いずれもNVIDIA発表)。
目次
NVIDIAは現地時間2026年10月21日、GTC Berlinに合わせて、物理AI向けのワールドモデル基盤「Cosmos(コスモス)」に新しい開発ツール群を追加したと発表しました。ブログの公開は日本時間10月22日14時(UTC 5時)です。データ作成の「Cosmos Data Factory」に5つのブループリント、学習・最適化の「Cosmos Framework」に対応モデルの拡大、シミュレーション評価用の「Cosmos 3 Nano」バリアント、そして推論用「Cosmos 3 NIM」の最大2倍高速化が入っています。
3行まとめ
- Cosmos Data Factoryに、自動運転・欠陥検査・稀な事象の動画生成など5つのクラウドネイティブなブループリントが追加され、GitHub、Azure、Nebius、CoreWeaveから使える(NVIDIA発表)。
- Cosmos FrameworkはGR00T、Alpamayo、QWEN、Pi0.5などへ対応を広げ、Cosmos 3 NIMは検証済み構成で品質を落とさず最大2倍速い推論をうたう。
- Porscheは実機走行の繰り返しを最大90%、開発サイクルを最大85%減らす見込みとNVIDIAは紹介。いずれも発表側の数字で、筆者は試していない。
本記事の内容は、日本時間10月22日14時台に公式ページで確認したものです。
今回、何が追加されたのか
NVIDIAのブログは、ワールドモデルを「物理AIが現実世界を理解し、シミュレートするためのモデル」と位置づけています。そのうえで、Cosmosを次の流れで使う構成として説明しています。
- Cosmos Data Factoryで学習データを作る
- Cosmos Frameworkでモデルを学習・適応させる
- 対応するCosmosモデルをNIMマイクロサービスで配備する
ブログは、Cosmosが「6つの異なるオープンモデルのリーダーボードで上位5位に入っている」とも書いています。どのリーダーボードかは、取得したブログに記載がありません。
Cosmos Data Factory:5つのブループリントは何をするのか
Cosmos Data Factoryは、物理AIの学習用データのラベル付け、選別、拡張、評価を大規模に行うツールとスキルの集まりです。GPUで動く動画データ選別ツール「Cosmos Curator」も、マルチモーダル・マルチセンサー入力に対応したとブログにあります。
ブログとGitHubのREADMEによる5つのブループリントは、次のとおりです。
| ブループリント | 何をするか(NVIDIAの説明) |
|---|---|
| Autonomous Vehicle Dataset Generation | 運転データを選別・ラベル付けし、撮りにくい場面の合成例を足す |
| Image Attribute Augmentation | 物体の見た目を変えて画像検索を改善する |
| Event Video Generation | 静止画から、稀な事象や危険な事象の合成動画を作る |
| Defect Image Generation | 検査モデル用に、基板・金属・ガラスの欠陥画像を生成する |
| Video Data Augmentation | 既存映像の天候や照明を、シーン構造を保ったまま変える |
READMEには、ユースケースとして次のような例が載っています。
- Event Video Generationは、1枚のシード画像から火災、転倒、万引き、けんかなどの注釈付き異常動画を作る
- Image Attribute Augmentationは、人物の切り抜きの服装・色・履物を制御して変化させる
ブループリントはAirflowのDAGとして動き、すべてKubernetesに対応しています。Event Video GenerationとVideo Data Augmentationは、OSMOバックエンドでも動きます。READMEによると、合成動画の品質は「Cosmos Evaluator」で検証され、幻覚、物体の一貫性、属性の検証、物理的な妥当性などの確認項目が含まれます。
必要なGPUの台数
READMEには、ブループリントごとのGPU台数が表で載っています。生成モデルなどを自分のクラスタ内で動かす「ローカルモデル」と、クラスタ外のエンドポイントに任せる構成で、必要数が違います。
| ブループリント | 外部エンドポイント利用時 | ローカルモデル利用時 |
|---|---|---|
| Autonomous Vehicle Dataset Generation | 非対応 | 4 |
| Defect Image Generation | 非対応 | 4 |
| Event Video Generation | 3 | 6 |
| Image Attribute Augmentation | 0 | 2 |
| Video Data Augmentation | 5 | 8 |
台数にはCosmos Evaluatorの既定のチェック分が含まれる、とREADMEは注記しています。前提条件は、Kubernetesクラスタ、入出力用のオブジェクトストレージ、プッシュ可能なコンテナレジストリ、NGC APIキーとHugging Faceの読み取りトークンです。個人のPC1台で試す類いのものではなさそうです。
導入事例(NVIDIAが紹介したもの)
ブログは3社の事例を挙げています。数字はすべてNVIDIA側の記述です。
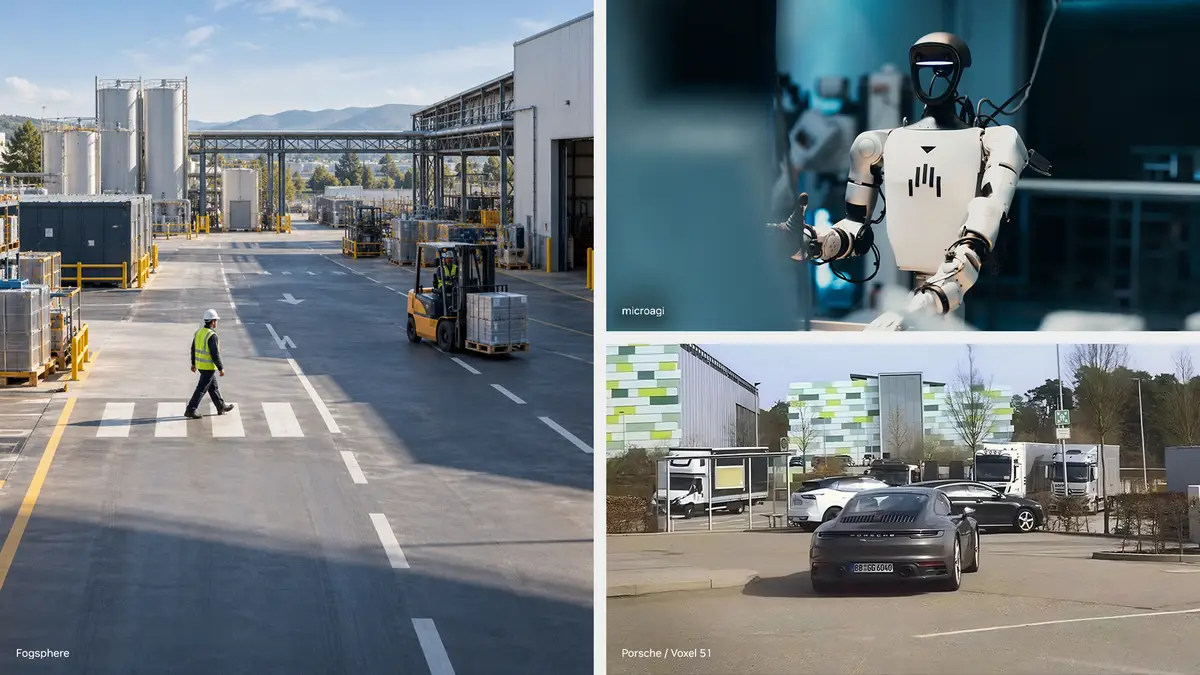
- Porsche: Volkswagenグループ各ブランドで共有する自動運転データの循環基盤を、Microsoft Azure上のVoxel51経由でCosmos Data Factoryを使って構築中。実機の走行テストの繰り返しを最大90%、開発サイクルを最大85%減らす「見込み」とされています。実績ではなく見込みである点に注意が必要です。
- ANYbotics: Cosmos Data Factoryのブループリントで1,500本超の合成動画クリップを生成。Encordのプラットフォームで検証し、点検ロボットが液体のこぼれなど巡回間の変化を認識できるよう学習させた。
- Ultralytics: 実画像と、Cosmos Data Factoryで作った的を絞った合成欠陥でYOLOモデルを再学習し、欠陥の位置特定と再現率が向上したとしています。具体的な数値はブログにありません。
Cosmos Framework:どのモデルまで対応したのか
NVIDIAによると、GTC BerlinでCosmos Frameworkの学習・最適化・デプロイのツールとレシピを、エージェントスキルとして、より多くのオープンモデルへ広げました。開発者やエージェントは、GR00T、Alpamayo、QWEN、Pi0.5などのHugging Face互換モデルを、ファインチューニングと強化学習で適応させ、蒸留と量子化で最適化し、高性能な推論でデプロイできる、とされています。
GitHubのREADMEでは、Cosmos Frameworkは「ワールドモデルの学習と配信のためのエンドツーエンドのフレームワーク」とあります。内訳は、分散学習(FSDP/TP/CP/PP)、Diffusers・Transformers・vLLMの推論バックエンド、方策サーバー、ポストトレーニング・強化学習です。ポストトレーニング・強化学習のアルゴリズムとして、DPO、GRPO、PPO、OPD、DiffusionNFT、SFTが表にあります。モデルの統合先にはCosmos3、GR00T-N1.7、π0.5、AlpaGym経由のAlpamayo、Qwen系が挙げられています。
事例として、ブログは次の2つを紹介しています。
- MicroAGI: 人が物を操作する動画でCosmos 3をポストトレーニングし、32Bパラメータのリーズナーを、精度を落とさず8BパラメータのNanoモデルに蒸留したとしています。比較の条件はブログにありません。
- Roboflow: データのラベル付けとCosmos 3のポストトレーニングを行い、Roboflowのホスト環境かオンプレミスのNVIDIA GPUにデプロイして、工場や倉庫に映像推論を持ち込めるとしています。
評価と推論:Nanoのシミュレーション用バリアントとNIMの高速化
ブログによると、新しいCosmos 3 Nanoのシミュレーション用バリアントは、再現可能で撮りにくいマルチビュー・マルチセンサーのシナリオで、自律的な方策をテストするためのものです。付属のコードで、自動運転車と双腕ロボットの方策を、実機テストの前にインタラクティブなシミュレーションで学習・評価できます。
Hugging Faceの「Cosmos3-Examples」コレクションには、15Bと表示された次の4つが「1日前に更新」として並んでいました。
- Cosmos3-Nano-Sim-Auto
- Cosmos3-Nano-Transfer-Auto
- Cosmos3-Nano-Sim-Bimanual
- Cosmos3-Nano-Sim-Transfer
どれがブログの言うシミュレーション用バリアントの全部にあたるかは、取得したページからは対応づけられていません。Cosmos Frameworkのリポジトリには、Transfer-Autoを微調整してからSim-Autoへ蒸留する手順があります。READMEは、公開済みの蒸留版Sim-Autoに通常のSFTをかけず、適応を先に済ませてから蒸留するよう勧めています。
推論については、更新されたCosmos 3 NIMマイクロサービスが、検証済みの構成で品質を落とさず最大2倍速い推論を出し、連続映像解析ではサブ秒のアラートを出せる、とブログにあります。映像検索・要約のMetropolis Blueprint VSS 3.3はCosmos NIMの上に作られ、同じGPUで監視できる映像ストリームが40%増えるとのことです。ADNOCは、Fogsphereの「MistIQ」を使って65拠点で安全上の危険をリアルタイムに検知しているとNVIDIAは紹介しています。
公式ページを見て気づいたこと
日本時間14時台に、ブログとGitHub、Hugging Face、製品ページを順に開いて確認しました。このとき気づいたのは次の3点です。
- 取得時点で、Cosmos Data Factoryのリポジトリはスター46、フォーク12、コミット53件でした。README末尾には、外部からのコントリビューションは現時点で受け付けていない(参照と再現のために公開している)と明記されています。
- 同じ日の取得時点で、Cosmos Frameworkのリポジトリはスター569、フォーク173、コミット178件でした。
- Nanoのパラメータ数の表記が、ページによって違いました。製品ページはCosmos 3 Nanoを「16B」と書き、Hugging Faceの新しい4バリアントは「15B」と表示しています。表示の違いが何に由来するのか、取得した範囲では確かめられていません。
読み取れない点・確認できていない点
- 日本での提供と料金: 今回取得したNVIDIAブログには、日本での提供可否や料金の記載は見当たりませんでした。Cosmos Data Factoryのコードはライセンス上Apache-2.0、ドキュメントとスキル内容はCC-BY-4.0と、READMEにあります。製品ページは、CosmosのワールドファウンデーションモデルをLinux FoundationのOpenMDW1.1ライセンスで提供すると書いています。Cosmos Frameworkのリポジトリ自体のライセンス種別は、取得したページの文字からは確認できていません。
- 数字はすべて発表側のもの: 「最大2倍」「最大90%」「最大85%」「40%増」は、NVIDIAまたは事例企業の説明です。第三者による検証は確認していません。2倍は「検証済みの構成」に限られます。
- Cosmos 3と3.5の表記: 同日のGTC Berlin総まとめ記事は、オープンモデルの一覧に「NVIDIA Cosmos 3.5 world models」と書いています。一方、Cosmos関連のブログと製品ページは「Cosmos 3」で統一されています。3.5が別のモデルなのか、表記の違いなのかは、今回の出典では判断できません。
- ブログと製品ページで言葉が違う箇所: ブログは「Cosmos 3 Nanoのシミュレーション用バリアント」と書き、Hugging Faceのモデル名は「Sim-Auto」などです。この記事では対応づけていません。
- 筆者は未検証: 筆者はこれらのツールを動かしていません。上の観察はすべて、公式ページの記載内容に基づきます。
出典と確認時刻
- NVIDIA Blog「NVIDIA Cosmos Opens New Tools to Train, Evaluate and Deploy World Models」: https://blogs.nvidia.com/blog/cosmos-open-train-evaluate-deploy-world-models/
- GitHub「NVIDIA/cosmos-data-factory」: https://github.com/NVIDIA/cosmos-data-factory
- GitHub「NVIDIA/cosmos-framework」: https://github.com/NVIDIA/cosmos-framework
- Hugging Face「Cosmos3-Examples」: https://huggingface.co/collections/nvidia/cosmos3-examples
- NVIDIA Cosmos 製品ページ: https://www.nvidia.com/en-us/ai/cosmos/
- NVIDIA Blog「GTC Berlin 2026 News」: https://blogs.nvidia.com/gtc-berlin-2026-news/
確認時刻は2026年10月22日(日本時間)14時16分台です。本記事は続報があり次第更新します。
同じ日のNVIDIAのGTC Berlin関連では、シミュレーション対応3Dアセット「SimReady Central」やロボット開発基盤Isaacの拡充も記事にしています。
この記事でよく聞かれること
- NVIDIA Cosmos Data Factoryとは何ですか?どんな5つのブループリントがありますか?
- NVIDIAの公式ブログによると、物理AIの学習用データを大規模にラベル付け・選別・拡張・評価するためのツールとスキルの集まりです。クラウドネイティブなブループリントは5つで、自動運転データセット生成、画像の属性拡張、イベント動画生成、欠陥画像生成、動画データ拡張です。GitHub、Microsoft Azure、Nebius、CoreWeave経由で使えるとされています。
- Cosmos Frameworkでは何ができるようになりましたか?
- NVIDIAの発表では、学習・最適化・デプロイのツールとレシピがエージェントスキルとして、より多くのオープンモデルに広がりました。GR00T、Alpamayo、QWEN、Pi0.5などのHugging Face互換モデルを、ファインチューニングと強化学習で適応させ、蒸留と量子化で最適化できるとされています。
- Cosmos 3 NIMの推論はどれくらい速くなりましたか?
- NVIDIAのブログによると、更新されたCosmos 3 NIMマイクロサービスは、検証済みの構成で品質を落とさず最大2倍速い推論を実現します。「最大」であり、すべての構成で2倍になるという意味ではありません。
- 日本でも使えますか?料金は?
- 今回取得した公式ブログには、日本での提供可否や料金の記載は見当たりませんでした。GitHubのCosmos Data FactoryはコードがApache-2.0、ドキュメントとスキルの内容がCC-BY-4.0で公開されています。実行にはKubernetesクラスタとGPUが必要で、その費用は別にかかります。
出典・参照資料
- 一次資料NVIDIA Cosmos Opens New Tools to Train, Evaluate and Deploy World Models — NVIDIA Blog 公式 ↗
- 一次資料NVIDIA/cosmos-data-factory — GitHub NVIDIA公式 ↗
- 一次資料NVIDIA/cosmos-framework — GitHub NVIDIA公式 ↗
- 一次資料Cosmos3-Examples — Hugging Face NVIDIA公式コレクション ↗
- 一次資料NVIDIA Cosmos 製品ページ — NVIDIA公式 ↗
- 一次資料GTC Berlin 2026 News — NVIDIA Blog 公式 ↗

大きいニュースはYouTubeでも解説しています。Xでは新着記事をお知らせしています。
コメント
まだコメントはありません。最初のコメントを書いてみませんか?
AIについて聞きたいことはありますか?
質問箱で無料で受け付けています。回答は公開され、他の方の参考にもなります。
質問箱を見る →関連記事
NVIDIA公式のAgent Skillsカタログを開くと「OpenClaw上でOpenClawを動かす」スキルまであった
NVIDIA公式のAgent Skillsカタログを開くと「OpenClaw上でOpenClawを動かす」スキルまであった
NVIDIA、欧州向けにオープンモデル群を一括発表 表形式データのKumo(クモ)、量子のIsing(アイジング)、タンパク質設計のRFD4-Proteinaなど7系統
NVIDIA、欧州向けにオープンモデル群を一括発表表形式データのKumo(クモ)、量子のIsing(アイジング)、タンパク質設計のRFD4-Proteinaなど7系統
NVIDIA、シミュレーション対応の3Dアセット2,000点超を集めた「SimReady Central(シムレディ・セントラル)」をHugging Faceで公開 無料・ゲートなし、Vertiv・FANUCなどの名前も
NVIDIA、シミュレーション対応の3Dアセット2,000点超を集めた「SimReady Central(シムレディ・セントラル)」をHugging Faceで公開無料・ゲートなし、Vertiv・FANUCなどの名前も
CrowdStrikeとNVIDIA「SafeMind」 攻撃側と防御側のAIが同じ環境で互いに挑み合う「共進化ループ」を製品に。防御モデルはオープンなNemotronを脅威データで追加学習(Nemotron 3 Ultraが指揮)、社内評価では最前線モデルより高精度で費用99%減。NVIDIA自社ネットワークのデジタルツインで赤・青を対戦。AI攻撃は前年比89%増、最速侵入27秒
CrowdStrikeとNVIDIA「SafeMind」攻撃側と防御側のAIが同じ環境で互いに挑み合う「共進化ループ」を製品に。防御モデルはオープンなNemotronを脅威データで追加学習(Nemotron 3 Ultraが指揮)、社内評価では最前線モデルより高精度で費用99%減。NVIDIA自社ネットワークのデジタルツインで赤・青を対戦。AI攻撃は前年比89%増、最速侵入27秒
NVIDIA、IFA 2026でローカルAIの4本 Hermes Agent・OpenClaw・Perplexity Portable Computerがワンクリックでローカルモデル設定、llama.cppはRTX 5090で最大1.9倍、家庭内の遊休PCに推論を振り分ける無料OSS「PAIR」(Apple M4以降も)、10月にRTX Spark搭載Windows PC
NVIDIA、IFA 2026でローカルAIの4本Hermes Agent・OpenClaw・Perplexity Portable Computerがワンクリックでローカルモデル設定、llama.cppはRTX 5090で最大1.9倍、家庭内の遊休PCに推論を振り分ける無料OSS「PAIR」(Apple M4以降も)、10月にRTX Spark搭載Windows PC
Salesforce初のCRM推論モデル「Koa」 NVIDIA Nemotron 3 Superを約30年分のCRM展開から作った合成データで追加学習(顧客データは「1バイトも」使わず)、重みは自社が保持。CRM Benchで主要モデルと同等以上、誤りは3分の1。10月にF1・Xeroなどで顧客パイロット、冬に米国で一般提供。Huang氏「速さと安全は偽の二択」
Salesforce初のCRM推論モデル「Koa」NVIDIA Nemotron 3 Superを約30年分のCRM展開から作った合成データで追加学習(顧客データは「1バイトも」使わず)、重みは自社が保持。CRM Benchで主要モデルと同等以上、誤りは3分の1。10月にF1・Xeroなどで顧客パイロット、冬に米国で一般提供。Huang氏「速さと安全は偽の二択」
AI Skillsに「品質ゲート」を通す NVIDIAが公開したオープンソース評価基盤SkillEvaluatorを読む
AI Skillsに「品質ゲート」を通すNVIDIAが公開したオープンソース評価基盤SkillEvaluatorを読む